水陆两栖与自动驾驶 观致洛杉矶设计挑战赛的未来交通构想
在智能交通系统快速演进的今天,汽车不再仅仅是陆地通行的工具,而是逐渐成为连接城市、环境与人的移动智能终端。2018年,观致汽车在洛杉矶设计挑战赛(LA Design Challenge)上发布了一款名为“水陆两栖”的自动驾驶概念车,以其大胆的构型和前瞻的技术理念,引发了业界对智能交通产品设计边界的重新思考。
洛杉矶设计挑战赛由洛杉矶车展主办,长期关注未来出行方式的创新。观致此次参赛的作品突破了传统汽车的物理形态限制,将陆地行驶与水上航行能力集于一身,同时深度融合自动驾驶、车联网与新能源技术。概念车采用全封闭式座舱、可收放式浮筒结构与四轮独立驱动系统,在陆地上它是一台流线型的纯电动自动驾驶汽车;当驶入水域时,底盘会自动密封并展开浮力模块,动力系统切换为水下推进模式,实现从公路到水面的无缝过渡。
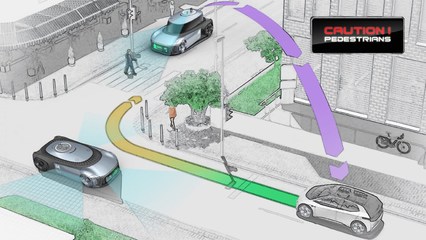
从智能交通产品的设计角度看,这款概念车提出了几个关键命题:第一,交通工具如何适应多模态出行场景?传统交通网络由道路、桥梁、隧道和水运体系割裂组成,而水陆两栖自动驾驶车能够在城市洪水、岛屿通勤或跨水域短途运输中提供连续性解决方案,减少换乘节点,提升出行效率。第二,自动驾驶技术如何赋能非标准行驶环境?观致概念车搭载了多传感器融合感知系统,包括激光雷达、毫米波雷达、摄像头和超声波阵列,并针对水面反光、波浪扰动等特殊条件进行算法优化,实现了障碍物识别、航线规划与自动靠岸等功能。第三,能源与材料的协同设计如何支撑双模态运行?该车采用高密度固态电池组和轻量化复合材料,兼顾陆地续航与水上推进的能耗需求,同时车身表面覆盖自修复防腐蚀涂层。
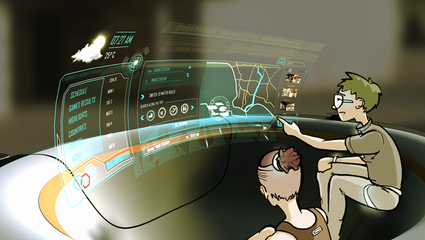
在用户体验层面,设计师将座舱定义为“移动生活空间”。车内没有方向盘和踏板,乘客可通过语音或手势与车辆交互,设定目的地后,车辆自动选择最佳陆路或水路路线。内饰采用模块化布局,座椅可旋转、拼合,配合增强现实挡风玻璃和全景天窗,将通勤时间转化为休闲、办公或观景时光。车辆还支持编队行驶和共享出行模式,多台水陆两栖概念车可以组成浮桥式临时通道,用于应急疏散或特种运输。
这一设计愿景仍需面对法规、安全与基础设施三大挑战。水陆两栖自动驾驶汽车需要同时满足汽车安全标准和船舶检验规范,其感知系统在公共水域的可靠性也需大量测试。更重要的是,城市需要建设兼备充电与停泊功能的滨水枢纽,以实现真正的门到门无缝出行。观致通过这一概念车并非意在立即量产,而是以设计探索的方式,推动行业思考智能交通产品的边界扩展。
观致在洛杉矶设计挑战赛上展示的水陆两栖自动驾驶概念车,是智能交通产品设计的一次先锋实验。它用跨界融合的思维回应了未来城市的多场景出行需求,将自动驾驶从“道路上的智能”延伸到“全域的智能”,为交通工具的形态创新和交通系统的层级整合提供了富有想象力的样本。随着技术迭代与政策演进,这样的多模态自动驾驶出行方案或许不再是科幻,而是下一代城市交通的重要组成部分。
如若转载,请注明出处:http://www.szjyod.com/product/6.html
更新时间:2026-10-24 11:10:08